


 Iratkozzon fel hírlevelünkre


 Itt állíthatja be, hogy a Google keresőben elsők között legyen az Origo.hu
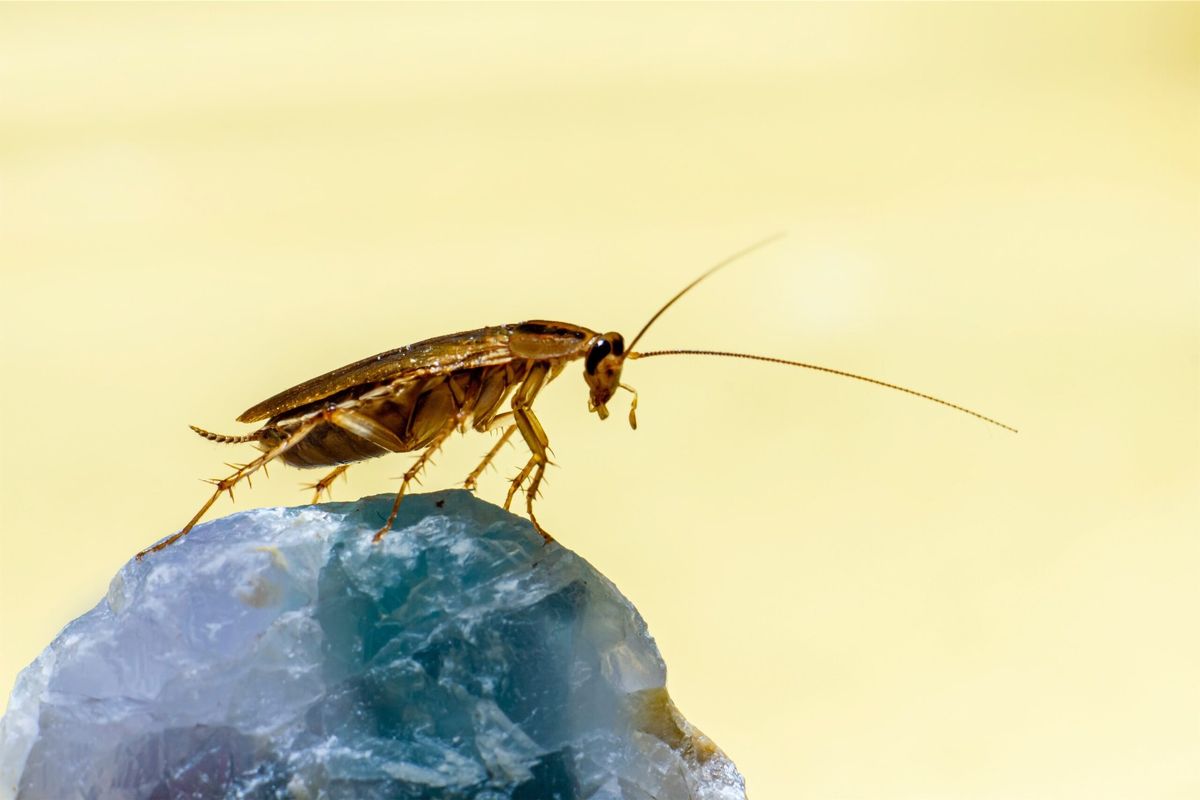
A csótányok lapos teste olyan helyekre is be tud jutni, ahová az ember nem – és mindezt anélkül, hogy nyomot hagyna. A csótányok tényleg mindent megesznek, és szinte elpusztíthatatlanok. Most pedig szuperképességeket kaptak.

A csótányok alaptulajdonságai tökéletes alanyokká teszik őket a kutató-mentő műveletekhez, és más, megkérdőjelezhetőbb alkalmazásokhoz, például a megfigyeléshez. Ezért döntött úgy a japán Oszakai Egyetem és az indonéziai Diponegoro Egyetem csapata, hogy az úgynevezett kiborg csótányok jó ötletnek tűnnek.
Fotó: Shutterstock
A koncepció a két világ legjobb tulajdonságainak ötvözése:
- az organikus csótány anatómia, amelyet az evolúció évmilliói során finomhangoltak a szűk helyeken és ellenséges környezetben való navigálásra,
- és egy high-tech technológia kombinálása, amely néhány elektronikus lökéssel irányítja az állatot az ember által kiválasztott célpont felé.
Egy működő robot létrehozása kihívást jelent és ezt az akadályt úgy akartuk megkerülni, hogy a dolgokat egyszerűvé tesszük. Azzal, hogy elektronikus eszközöket rögzítünk a rovarokhoz, elkerülhetjük a robotikai tervezés finomabb részleteit, és a céljaink elérésére összpontosíthatunk
– magyarázta Mochammad Ariyanto, a Diponegoro Egyetem gépészmérnöke, a kutatás vezető szerzője a ScienceAlert online tudományos portálnak.
Legyünk őszinték: még a legfejlettebb robotok is elég furcsák, ha mozgásról van szó. Az állatok mozgása viszont olyan részletességű, amit a legjobb automaták sem tudnak utánozni. Ez különösen akkor válik nyilvánvalóvá, amikor a függőleges navigációról van szó; egy csótány viszont képes falat mászni, átmászni a kerítéseken és peremeken, behatolni a csövekbe, és még az alacsony oxigéntartalmú környezetet is elviseli.
A csótányokat számos célra használhatják
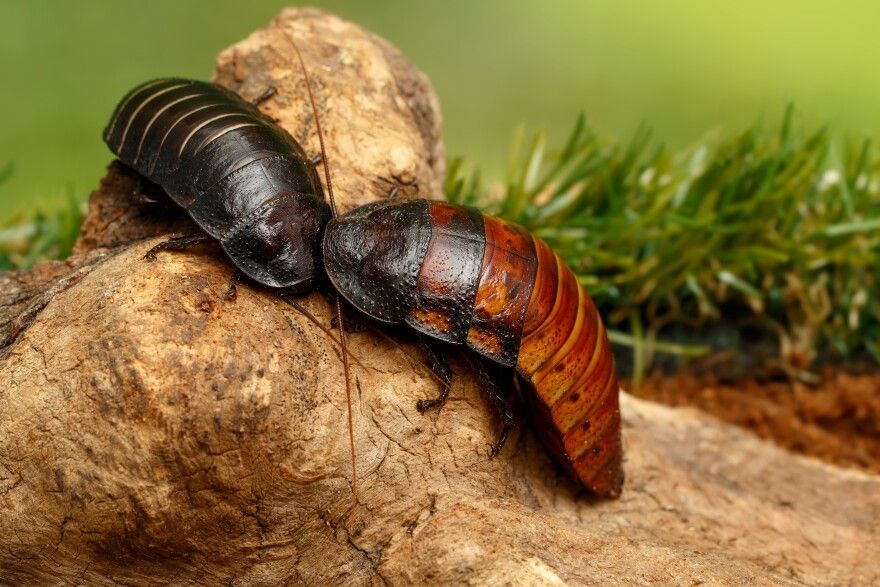
A csapat azt vizsgálta, hogy fel lehet-e szerelni a madagaszkári bütykös csótányokat (Gromphadorhina portentosa) olyan érzékelőkkel, amelyek rögzítik a mozgást, az akadályokat, a páratartalmat, a hőmérsékletet és más adatokat, valamint az antennákra és a testre beültetett elektródákat, amelyek segítségével a rovart irányítani lehet.
Fotó: iStock
Az eljárást a tudomány biohibrid viselkedésalapú navigációs rendszernek (BIOBBN) nevezi, és az elérés-kikerülés programozásán alapul, amelynek célja egy meghatározott hely elérése, miközben elkerüljük az útközben felmerülő akadályokat. A BIOBBN két navigációs algoritmussal rendelkezik: egy az egyszerűbb környezetekhez, egy másik pedig az összetettebb helyzetekhez.
Az első navigációs rendszer egy terjedelmesebb és nehezebb elektronikus „hátizsákot” tudott használni, míg a másodiknak egy kompaktabb, könnyebb „hátizsákra” volt szüksége az összetett terepi navigációhoz
– írják a szerzők a Soft Robotics tudományos szaklapban publikált tanulmányukban.
A biohackelt csótányokat egy homokkal, kövekkel és fával felszórt akadálypályán tesztelték. A navigációs parancsokat takarékosan használták, hogy a kiborg elérje a célját, de az állatok többnyire maguk találták meg az utat, kikerülték vagy leküzdötték az akadályokat.
Az algoritmus tehát úgymond kihasználta a csótányok természetes viselkedését, például a fal követését és a mászást, hogy az akadályok körül és felett navigáljanak.
A szerzők azt remélik, hogy a rovarrobotokat fel lehetne használni a háborúk és természeti katasztrófák nyomán hátrahagyott veszélyes romok vizsgálatára, de akár a bajba jutott túlélők és mentők felderítésére is. Ember számára alkalmatlan helyekről is tudnak adatokat küldeni: épületek szűk csöveiről, mély alagutakról a föld alatt, érzékeny kulturális örökségi helyszínekről. A csapat szerint a megfigyelésben is hasznukat vehetik, ami sokkal riasztóbb perspektíva.
